Vergleich von fünf Interaktionskonfigurationen für die Objektmontage
in der virtuellen Realität: Eine Within-Subjects-Studie

Peter Tiringer, Jan Hombeck, Kai Lawonn

Virtual Reality (VR) erfordert Interaktionsmethoden, die sowohl
die dreidimensionale Objektmanipulation als auch die Steuerung der Benutzeroberfläche unterstützen.
Bei vergleichenden Bewertungen werden jedoch häufig einzelne Low-Level-
Aufgaben isoliert betrachtet, was die Beurteilung vollständiger Interaktionsabläufe erschwert.
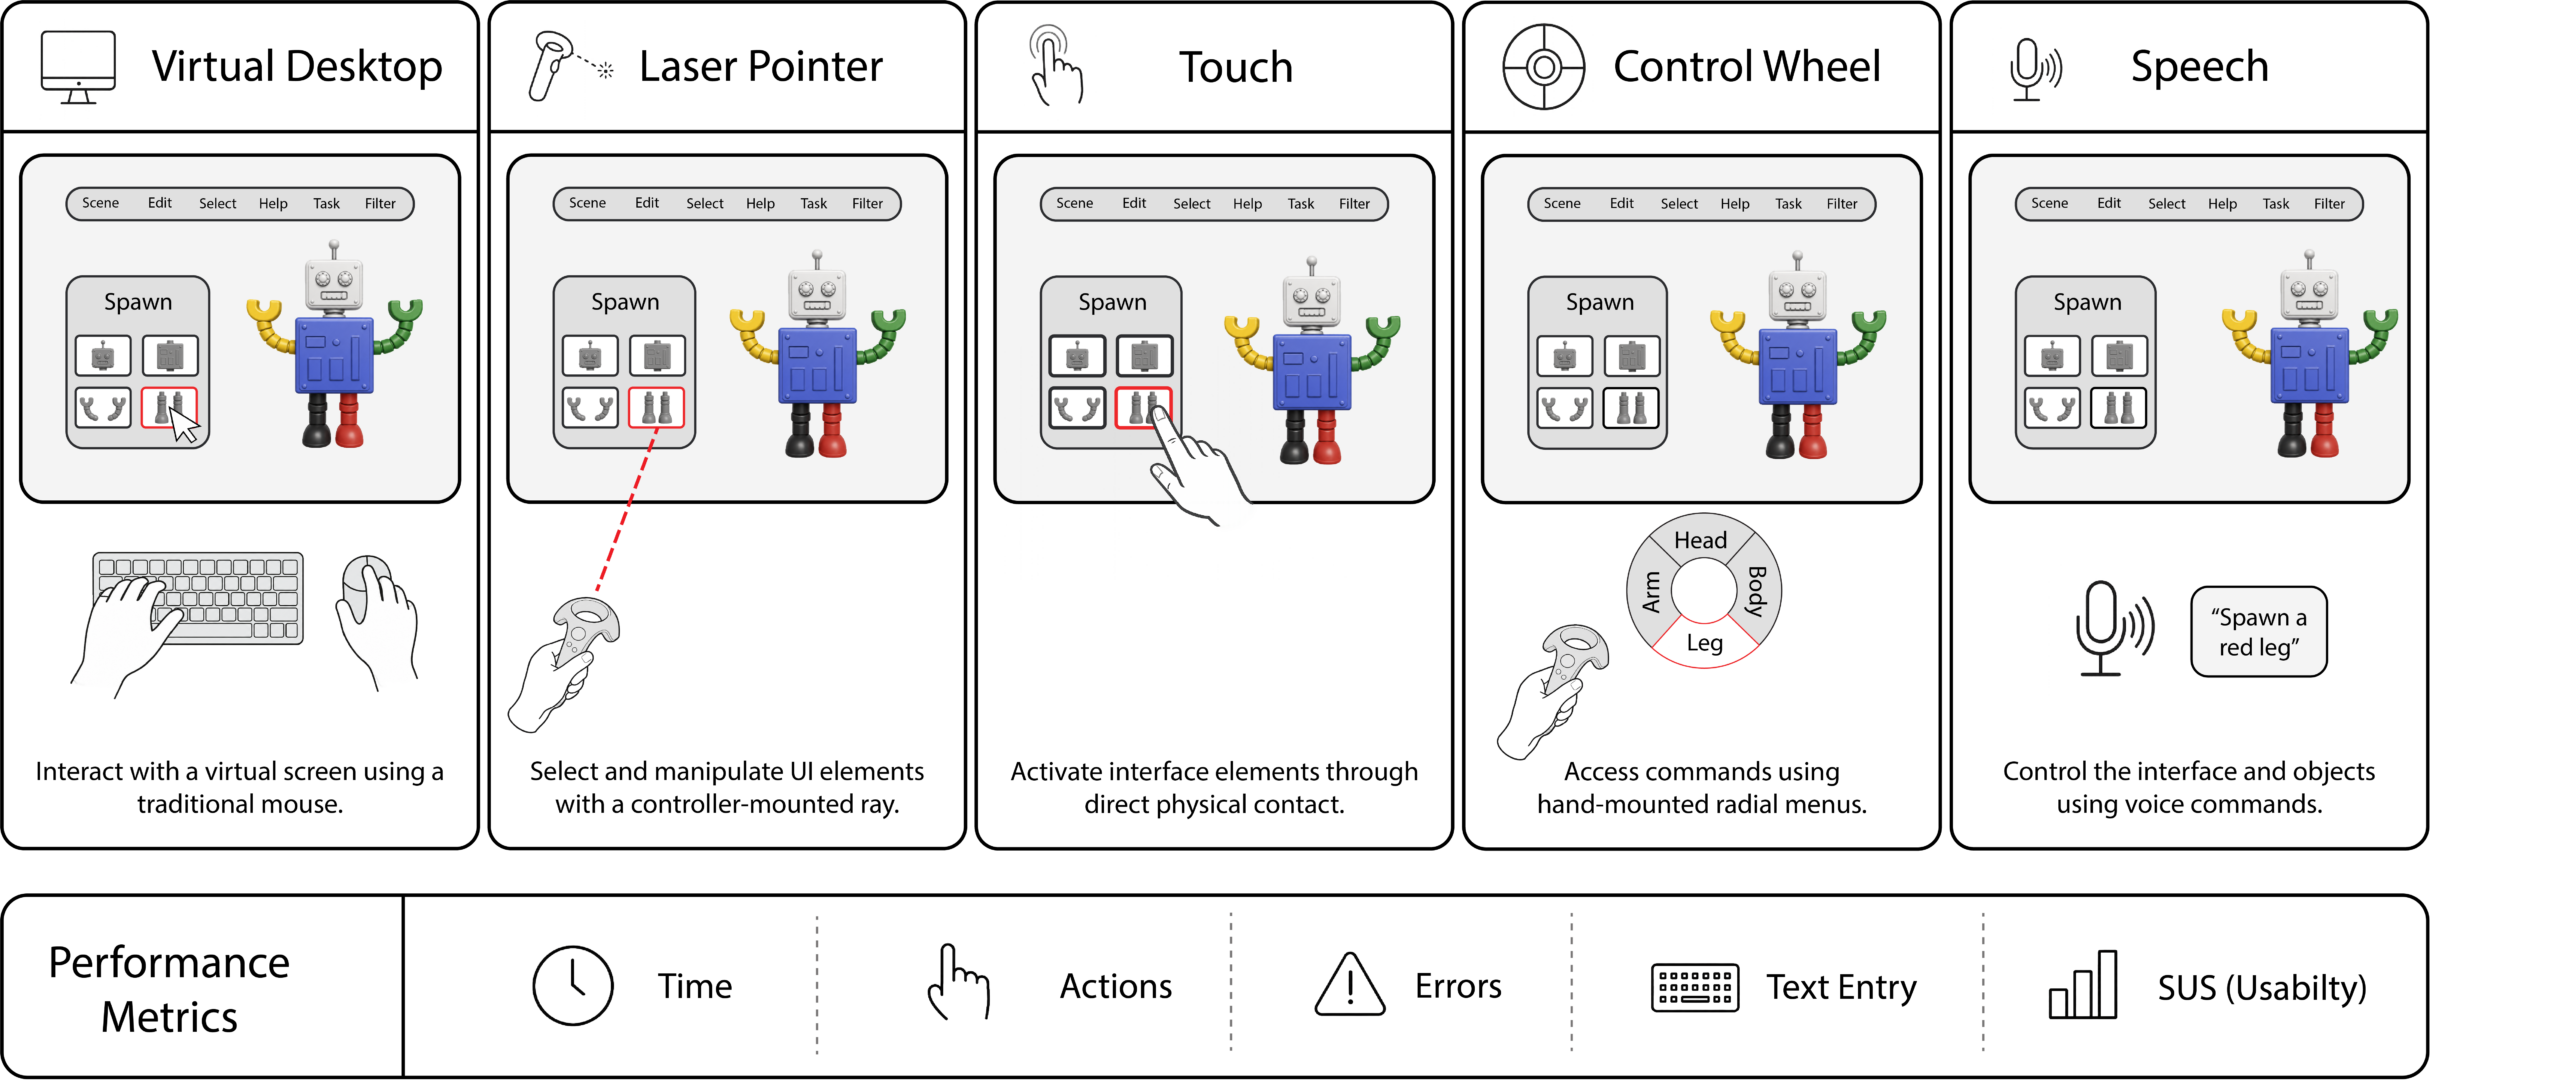
Wir vergleichen fünf Konfigurationen für die Steuerung der Benutzeroberfläche und die Objektmontage:
Virtual Desktop, Laserpointer, Touch, Steuerrad und Sprache.
In einer Intra-Subjekt-Studie führten 25 Teilnehmer dieselbe
Robotermontageaufgabe mit jeder Konfiguration durch. Wir erfassten die Aufgabendauer,
bedingungsspezifische Interaktionsereignisse, Fehleingaben, die Zeit bis zur Tastaturaktivierung,
die Werte der System Usability Scale sowie aufgabenspezifische Bewertungen.

„Virtueller Desktop“ und „Laserpointer“ erzielten die kürzesten
Bearbeitungszeiten und die höchsten Usability-Werte, wobei es bei beiden Messgrößen keinen signifikanten Unterschied
zwischen ihnen gab. „Touch“ zeigte eine mittlere Leistung,
während „Steuerrad“ die meisten Interaktionsereignisse erforderte und
den niedrigsten Usability-Wert erhielt. „Sprache“ erforderte die wenigsten Ereignisse und
erhielt die höchste subjektive Bewertung für die Texteingabe, führte jedoch zur
längsten Bearbeitungszeit und zur niedrigsten abgeleiteten Genauigkeit auf Ereignisebene.

Die Bedingungen hatten zwar dasselbe Ziel und denselben Ablauf, unterschieden sich jedoch hinsichtlich
der Steuerungsdimension, der Befehlsgranularität und der eingabespezifischen Widgets.
Die Ergebnisse charakterisieren daher eher die bewerteten Konfigurationen
als modalitätsübergreifende Ranglisten. Sie zeigen, dass die strahlbasierte Interaktion
eine robuste, immersive Option darstellt, während Sprache vielversprechend für
diskrete, übergeordnete Befehle und die Texteingabe innerhalb multimodaler Schnittstellen ist.

Um die Wechselwirkungen zwischen Wirt und Erreger auf molekularer Ebene zu verstehen, sind Methoden erforderlich, die den räumlichen Kontext mit proteomischen Informationen verknüpfen können. Hier stellen wir einen integrierten Arbeitsablauf vor, der die matrixunterstützte Laser-Desorptions-/Ionisations-Massenspektrometrie (MALDI-MSI) und die auf Lasermikrodissektion (LMD) basierende Flüssigchromatographie-Tandem-Massenspektrometrie (LC-MS/MS) kombiniert, um eine Infektion mit Aspergillus fumigatus im Lungengewebe von Mäusen zu untersuchen. Aufeinanderfolgende formalinfixierte, in Paraffin eingebettete (FFPE) Gewebeschnitte wurden für die räumlich aufgelöste MALDI-MSI und die anschließende LC-MS/MS-Analyse von mittels Lasermikrodissektion isolierten, pilzinfizierten und nicht infizierten Bereichen verwendet. Die MALDI-MSI ergab reproduzierbare m/z-Merkmale, die spezifisch
mit infizierten Bereichen assoziiert waren. Entsprechende Gewebemikroregionen wurden mikrodisseziert und proteomisch analysiert, um Kandidatenproteine zu identifizieren, die diesen räumlichen Signalen zugrunde liegen. Die vergleichende Proteomik von pilzinfizierten und nicht infizierten alveolären Lungenregionen mittels LC-MS/MS identifizierte Wirtsproteine, die an der Leukozytenrekrutierung, der Entzündungssignalübertragung und der Bildung reaktiver Sauerstoffspezies beteiligt sind, darunter einen 424-fachen Anstieg des Formylpeptidrezeptors 2 (Fpr2) während der Pilzinvasion der Lunge. Die von Pilzen befallenen Bereiche wiesen zudem eine Anreicherung an Proteinen auf, die vom Gliotoxin-Biosynthese-Gencluster kodiert werden. Die räumlichen und proteomischen Daten wurden durch den Abgleich der theoretischen Massen von Peptid-Addukten mit MALDI-MSI-Merkmalen verknüpft, wobei ein semiquantitatives Bewertungssystem zur Priorisierung der Proteinzuordnungen verwendet wurde. In den Pilzregionen zeigten sich Beiträge sowohl von Wirts- als auch von Pathogenproteinen. Dieser Arbeitsablauf schafft eine konzeptionelle Grundlage für die räumliche Proteomik von Wirt-Pathogen-Interaktionen bei Pilzinfektionen und ermöglicht die Zuordnung charakteristischer m/z-Signale zu plausiblen Proteinkandidaten.


The mechanical properties of tumor tissue differ from those of healthy tissue. Therefore, surgeons palpate accessible surgical sites to determine tumor boundaries prior to resection. However, palpation is not possible during minimally invasive surgery, so instrumented palpation is required instead. This study investigates the suitability of an engineering method that combines mechanical object scanning and indentation to determine Young’s modulus of soft, tissue-like materials. To establish a defined reference, we tested our concept on silicone phantoms containing stiff tumor-like inclusions. We used a sensor consisting of a load cell connected to a rigid probe with a spherical indenter tip. Young’s modulus was calculated by measured force, indentation depth, and indenter geometry. These results were compared with those of a palpation experiment on the same specimens, conducted with surgeons. Validation results reflect the accuracy of the method. Error in estimation of Young’s modulus is: soft material 6.7%, stiff material 44.9%. Repeatability is high, with a standard deviation <7%. By scanning a phantom and creating a stiffness image, we were able to identify the location and shape of the inclusion more clearly than experienced surgeons could using manual palpation. Looking ahead, the prospect of miniaturizing the presented technique for localizing tumor boundaries during surgery seems promising.


Gradient Extrapolation for Debiased Representation Learning

Machine learning classification models trained with empirical risk minimization (ERM) often inadvertently rely on spurious correlations. When absent in the test data, these unintended associations between non-target attributes and target labels lead to poor generalization. This paper addresses this problem from a model optimization perspective and proposes a novel method, Gradient Extrapolation for Debiased Representation Learning (GERNE), designed to learn debiased representations in both known and unknown attribute training cases. GERNE uses two distinct batches with different amounts of spurious correlations and defines the target gradient as a linear extrapolation of the gradients computed from each batch’s loss. Our analysis shows that when the extrapolated gradient points toward the batch gradient with fewer spurious correlations, it effectively guides training toward learning a debiased model. GERNE serves as a general framework for debiasing, encompassing ERM and Resampling methods as special cases. We derive the theoretical upper and lower bounds of the extrapolation factor employed by GERNE. By tuning this factor, GERNE can adapt to maximize either Group-Balanced Accuracy (GBA) or Worst-Group Accuracy (WGA). We validate GERNE on five vision and one NLP benchmarks, demonstrating competitive and often superior performance compared to state-of-the-art baselines. The project page is available at: https://gerne-debias.github.io/.